概要
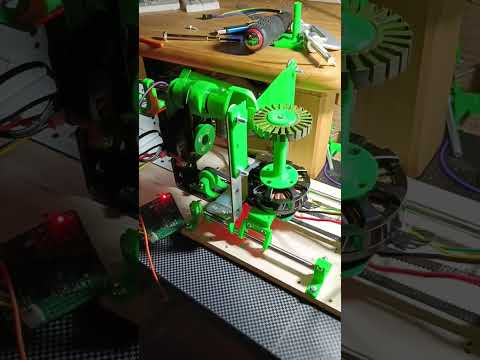
Winder は、ブラシレス DC モーターの巻線プロセスを自動化するために設計された BLDC モーター巻線機ソフトウェアです。
モーター制御には「Aotenjo One」「Aotenjo Master」を採用し、スムーズかつ正確な制御を実現します。

このプロジェクトを始めた理由
このプロジェクトは、高価なジンバルモーターの 1 つが断線により故障したときに始まりました。 手作業で巻き直す代わりに、巻線作業を自動化する機械を作りました。 この取り組みが、入手しにくい高品質なジンバルモーターを自社で製造・販売するきっかけになりました。
ジンバルモーターはロボット工学プロジェクトに最適です。 低速ではスムーズ、正確、そしてパワフルです。
ただし、価格が高く、入手しにくいのが難点です。 ドローンの普及により、ドローン用モーターは手に入りやすくなりました。しかし、これらは高回転向けに設計されており、低速でのトルクが小さいため、そのままではロボット用途に向かない場合があります。
主な違いは、巻線構成とワイヤ直径にあります。 したがって、ドローンのモーターを適切に巻き直すことができれば、ジンバルモーターに変換することができ、費用を抑えながら用途を広げられます。
この巻線機は、ドローン用モーターを用途に合ったジンバルモーターに作り替え、ロボット製作に使えるモーターを手頃な価格で提供するために開発しました。
この取り組みを推進した理由について詳しくは、私の投稿をご覧ください: ジンバルモーターの不足。
Winder でできること
Winder は巻線作業を自動化し、品質を安定させながら手作業の負担を減らします。
Winder は次のような場合に最適です。
- 新しいモーター設計の試作
- カスタムモーターの小ロット生産
- 壊れたモーターの修理
YouTuber の Aaed Musa さんは、以下の動画でロボット用アクチュエーターを自作しています。
ビデオ 4:40 からわかるように、モーターを手で巻くには、多くの時間と労力がかかります。
構成
Winder は 4 つのモーター ユニットで構成されます。
- M0: ステーターの直線運動を制御します (閉ループ角度制御)。
- M1: ステーターを回転します (閉ループ角度制御)。
- M2: ワイヤーをステーターに巻き付けます (閉ループ角度制御)。
- M3: ワイヤ張力を調整します (電圧を使用した閉ループトルク制御)。

すべてのモーターは、STM32G431CBU6 マイクロコントローラーをベースにしたマスター コントローラー ボードである Aotenjo Master によって制御されます。 USB経由でホストコンピュータと通信し、CANバス経由でモーターを制御します。

よくある質問
なぜステッピングモーターを使用しないのでしょうか?
ステッパーはモーター巻線機として使用できます。当社が BLDC モーターを使用しているのは、単に自社で製造しているからです。 また、このプロジェクトを通じて、当社製品で何ができるかを紹介したいと考えています。
なぜハードウェア設計ファイルをオープンソースにしないのですか?
ブログ投稿 オープンソース ハードウェアが難しい理由 でその理由が説明されています。
組み立て済みの巻線機は販売していますか?
いいえ。設計ファイル、部品キット、BOM、および構築手順は当社が提供します。マシンはお客様ご自身で組み立てていただきます。 お客様ご自身で組み立てていただく理由については、次のブログ記事をご覧ください。 DIY モーター巻線機を構築する理由。