ジンバルモーター
ジンバルモーターは、スムーズで正確な制御を目的として特別に設計されたブラシレス DC (BLDC) モーターの一種で、カメラの安定化やロボット工学などのアプリケーションに最適です。
長所
- スムーズな動作: 非常にスムーズな動作を実現し、高精度を必要とする用途に最適です。
- 低速での高トルク: 低速でも大きなトルクを提供できます。カメラの姿勢を安定させる用途などに適しています。
- 費用対効果の高いモータードライバー: 一般に、高性能モーターよりも安価なモータードライバーで制御できます。
短所
- 高価: ジンバルモーターは、特に新品で購入した場合、他のタイプのモーターよりも高価になる可能性があります。
- 入手しにくい: 他のタイプのモーターに比べて流通量が少なく、選択肢が限られます。
使用例
- ロボット工学: 正確な動きと制御のためにロボットアームや移動ロボットに使用されます。
- 自動化: スムーズで正確な動作を必要とする自動化システムに採用されています。
- ジンバル カメラ: カメラの姿勢を安定させ、滑らかな映像を撮影するために使われます。
ダイレクトドライブモーター
ジンバルモーターはダイレクトドライブモーターの一種であり、ギアボックスを必要とせずに負荷に直接接続できることを意味します。これにより、より効率的な動力伝達が可能になり、機械的な複雑さが軽減されます。
対照的に、高性能モーターは通常、速度を下げてトルクを増加させるためにギアボックスを必要とするため、コンポーネントを追加しないダイレクトドライブ設定には適していません。
ダイレクトドライブモーターには、ギア付きモーターに比べて次のような多くの利点があります。
- 高効率: ダイレクトドライブモーターは、ギアの摩擦に伴うエネルギー損失を排除するため、通常、ギア付きモーターよりも効率が高くなります。
- バックラッシュの低減: ギアを使用しないダイレクトドライブシステムはバックラッシュを低減し、より正確な制御を実現します。
- 簡素化された設計: 部品点数を減らせるため、設計がシンプルになり、製造コストやメンテナンスの負担を抑えられます。
- コスト削減の可能性: ダイレクトドライブモーターは初期費用がかかる可能性がありますが、ギアボックス付きの高性能モーターと比較して、メンテナンスの軽減、信頼性の向上、可動部品の減少により、長期的にはコストを抑えられる可能性があります。
🔗 詳しくは、Yaskawa America の解説動画をご覧ください。 ダイレクトドライブサーボ
モーターの例
BE4108 75T ジンバルモーター
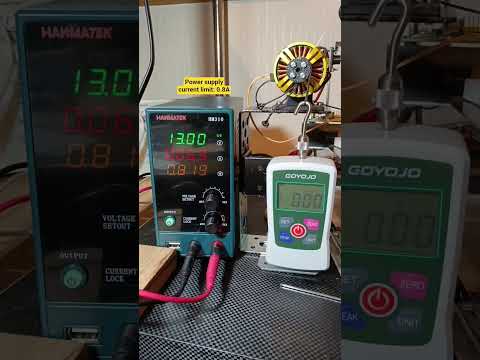
- 巻線構成: 24n22p (24 スロット、22 極)
- KV 定格: 70KV
- 最大電流: 4.5A
- 最大電圧: 24V
- 連続トルク: 0.8Aで0.15Nm
- 重量: 92g/0.2ポンド
- 用途: カメラ ジンバルや小型ロボット アプリケーションで一般的に使用されます。
GBM5208 75T

- 巻線構成: 24n22p (24 スロット、22 極)
- KV 定格: 50KV
- 連続トルク: 0.8Aで0.22Nm
- 重量: 180g/0.4ポンド
- 用途: より大きなジンバル システムや、より高いトルクを必要とするロボット用途に適しています。