オープンループ制御
このチュートリアルでは、開ループ制御を使用して BLDC モーターを回す方法を紹介します。
事前準備
このチュートリアルでは、以下の機器を使用します。
- Aotenjo Oneボード MCU: STM32G431CBU6 バージョン: Aotenjo One V1.4
- ST-LINK V2 クローン
- BlackPill STM32 ボード
- BE4108 75T ジンバルモーター
- 電源(12V)
ファームウェアをボードにアップロードするには、ST-LINK V2 クローンが必要です。安価なクローン ST-LINK V2 は 5 ドル以下で購入できます。
USB シリアル変換アダプター
Aotenjo One ボードには USB ポートがないため、シリアル経由でボードと通信するには USB シリアル変換アダプターが必要です。 このチュートリアルでは、BlackPill STM32 ボードを USB シリアル変換アダプターとして使います。市販の USB シリアル変換アダプターや、対応する別の開発ボードでも代用できます。
次の開発ボードを USB シリアル変換アダプターとして使用できます。
- BlackPill STM32 ボード
- BluePill STM32 ボード
- ESP32-DevKitC
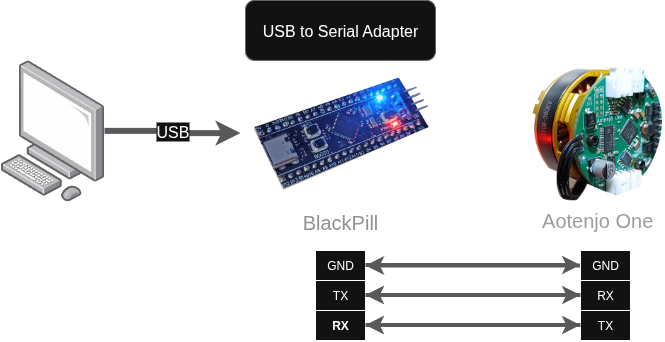
BlackPill STM32 ボードを USB シリアル変換アダプターとして使用する方法がわからない場合は、シリアル通信チュートリアル を参照してください。
BLDC モーターの内部抵抗が 10Ω より大きいことを確認してください。そうしないと、ボードが焼損する可能性があります。
測定方法は内部抵抗の測定方法を参照してください。
開発環境の準備
VSCode と PlatformIO
PlatformIO は、VSCode 拡張機能マーケットプレイスからインストールできます。
STM32CubeProgrammer
ファームウェアを基板に書き込むためのツールです。
リポジトリの取得
git clone https://github.com/aotenjo-xyz/one.git
cd one
開ループ制御のサンプルコードは examples/openloop ディレクトリにあるため、Linux または macOS を使用している場合は、次のコマンドを実行してサンプルコードを src ディレクトリにコピーします。
rm src/*
cp examples/open_loop/main.cpp src/
cp examples/open_loop/platformio.ini platformio.ini
Windows の場合、ファイルを手動でコピーできます。
クイックスタート
-
Aotenjo One ボードを ST-LINK V2 書き込み器に接続します。
 ST-LINK V2 <-> Aotenjo One3.3V <---> 3.3VGND <---> GNDSWDIO <---> SWDIOSWCLK <---> SWCLKRST <---> NRST備考
STM32G4 シリーズでは、BlackPill と異なり、基板の NRST ピンも ST-LINK V2 に接続する必要があります。
あるいは、アップロード中に Aotenjo One ボードの NRST ボタンを押し続けると、同じ効果が得られます。
:::
2. ST-LINK V2 書き込み器を PC に接続します。
3. VSCode でプロジェクトフォルダーを開きます。
4. 左側のサイドバーの「PlatformIO」タブをクリックし、「Upload」ボタンをクリックしてファームウェアをボードにアップロードします。

-
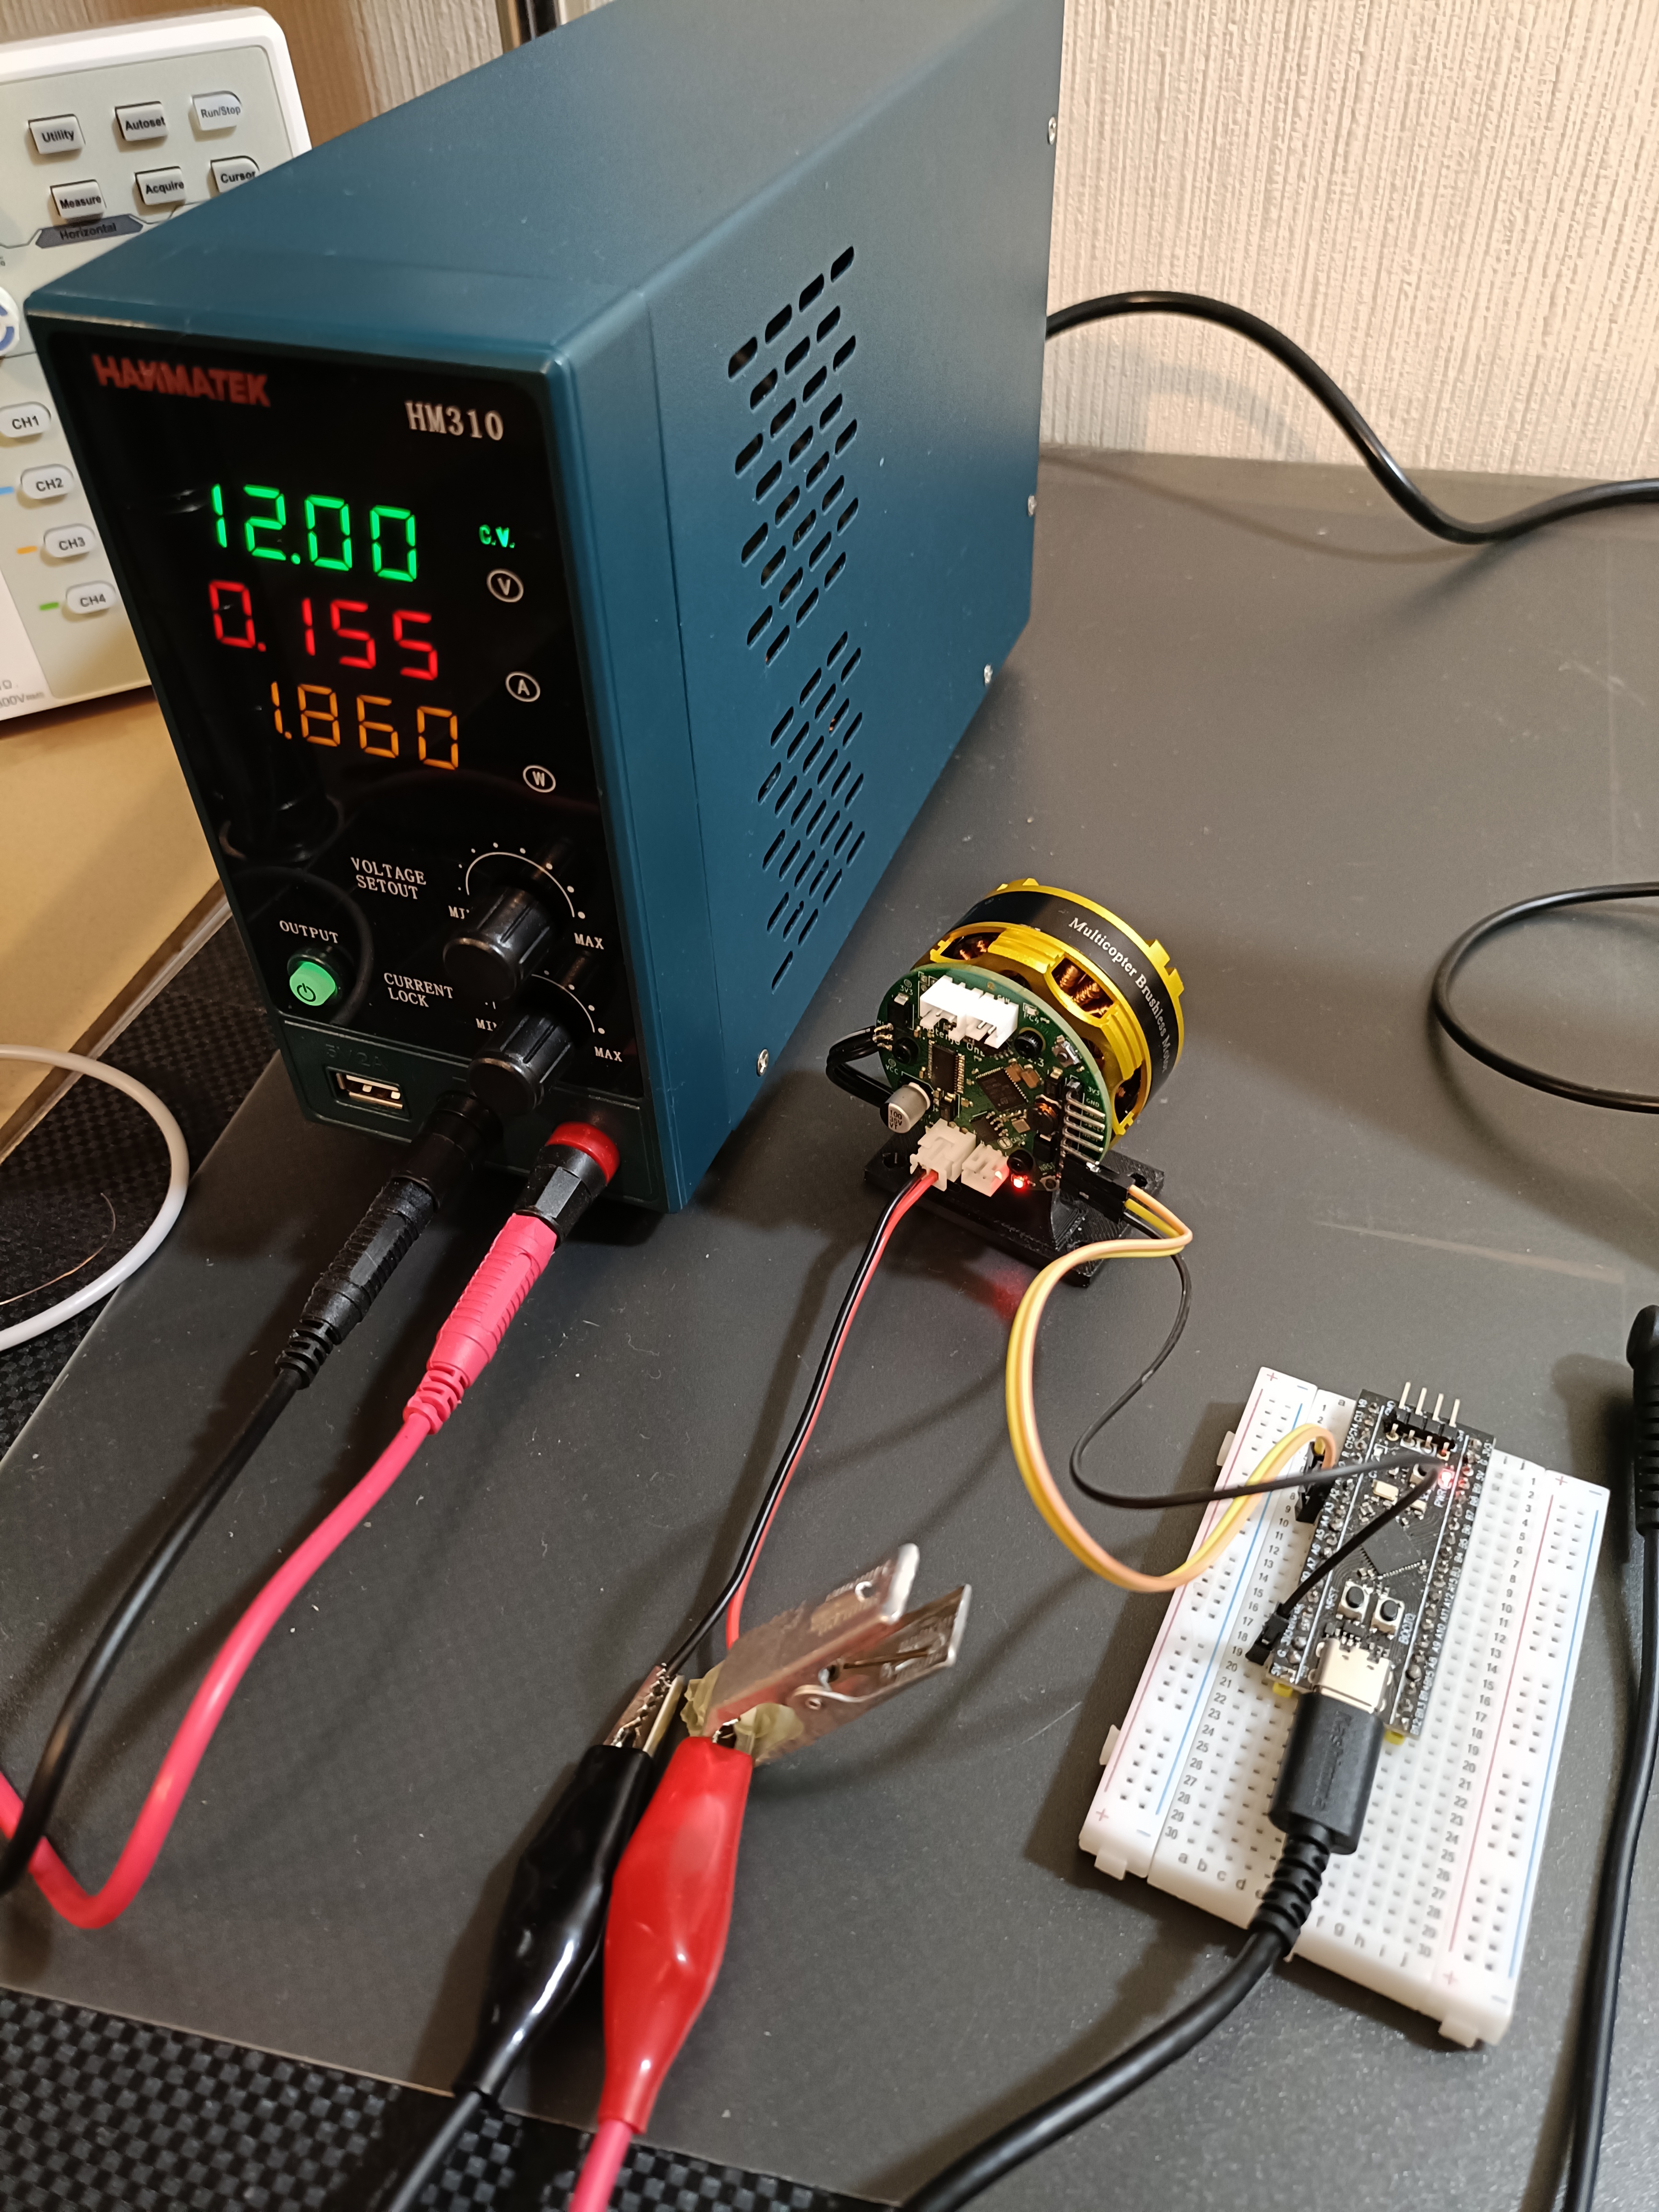
ST-LINK V2 書き込み器を取り外し、電源と BlackPill STM32 ボードを Aotenjo One ボードに接続します。最後に、BlackPill STM32 ボードを PC に接続します。
Power Supply <-> Aotenjo One12V <---> VCCGND <---> GNDAotenjo One <-> Blackpill STM32TX <---> PA3 (RX)RX <---> PA2 (TX)GND <---> GNDBlackpill STM32 <-> ComputerUSB <---> USB
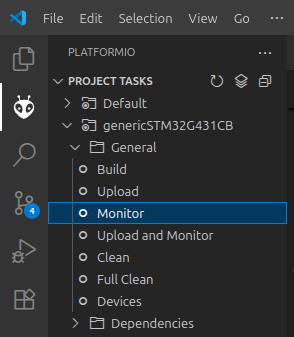
 6. 左側のサイドバーにある [PlatformIO] タブをクリックし、[
Monitor] ボタンをクリックしてシリアルモニターを開きます。
- 電源をオンにし、シリアルモニターに次のコマンドを入力して Enter キーを押します。
T1
モーターが一定の速度で回転します。T1 は目標速度を指定するコマンドです。数値を変えると、回転速度を調整できます。
たとえば、T6.28 と入力すると、目標速度が 6.28 rad/s に設定されます。これは、モーターが 1 秒あたり 1 回転することを意味します。
T-6.28 のように負の値を入力すると、モーターを逆方向に回転させることもできます。
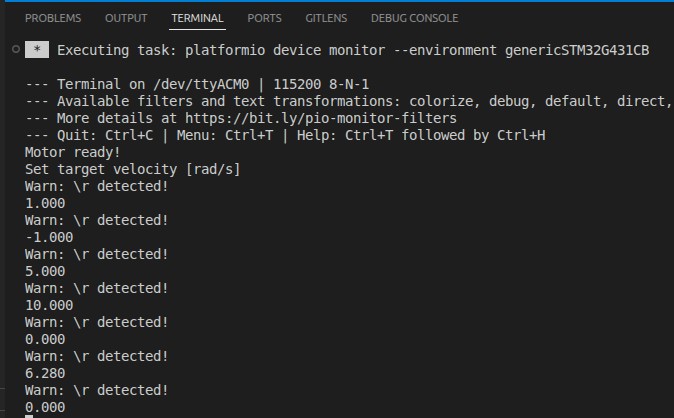
動作の様子は、次の動画で確認できます。
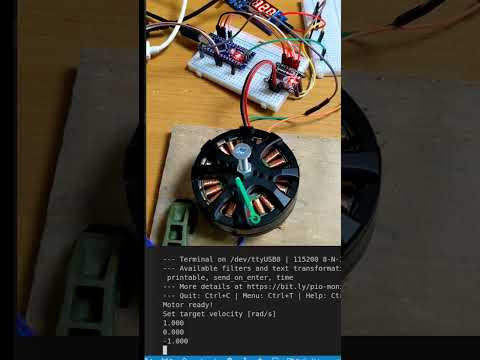
Commander で操作する
このコードでは SimpleFOC ライブラリを使用してモーターを制御しているため、Commander インターフェイス を使用してモーターを制御できます。 以下に便利なコマンドをいくつか示します。
T<value>: 目標速度を設定します (rad/s 単位)。L<value>: 目標電圧を設定します (V 単位)?: 利用可能なコマンドを取得します
シリアルモニターに ? と入力すると、使用可能なコマンドのリストが表示されます。
T:target velocity
L:target voltage
シリアルモニターに T を入力すると現在の目標速度が表示され、L と入力すると現在の目標電圧が表示されます。