settings.yml
概要
settings.yml は Winder BLDC モーター巻線機の設定ファイルで、ルートディレクトリに配置します。
これらのパラメータは、対象モーターや巻線プロセスに応じて調整できます。
巻線機で scripts/calib.py を実行してパラメータをキャリブレーションできます。
serial
port
Aotenjo Master が接続されているシリアルポートです。デフォルトは /dev/ttyACM0 です。
baudrate
シリアル通信のボーレートです。デフォルトは 115200 です。
logging
level
アプリケーションのログレベルです。デフォルトは INFO です。
motor
すべてのモーターに共通するパラメータ
以下のパラメータは、すべてのモーター (M0、M1、M2、M3) に共通です。
direction
モーターの回転方向です。
velocity
シミュレーションモードでのモーターの速度 (rad/s) です。
M0、M1、M2 に共通するパラメータ
これらのパラメータは、閉ループ角度制御で動作する M0、M1、M2 に適用されます。
one ファームウェアは、角度制御用の PID コントローラーを実装する SimpleFOC ライブラリをベースにしています。
以下のパラメータは、SimpleFOC の PID 設定フィールドに直接対応します。
vP
比例ゲインです。
SimpleFOC の motor.PID_velocity.P パラメータに対応します。
vI
積分ゲインです。
SimpleFOC の motor.PID_velocity.I パラメータに対応します。
vD
微分ゲインです。
SimpleFOC の motor.PID_velocity.D パラメータに対応します。
vP、vI、vD パラメータは、各モーターの PID コントローラーの調整に使用します。
これらの値を調整することで、巻線プロセス中の性能と安定性を向上させられます。
調整方法については、Quick Reference: Parameter Effectsを参照してください。
pP
角度ループの比例ゲインです。
SimpleFOC の motor.PID_angle.P パラメータに対応します。
voltage_limit
SimpleFOC の motor.voltage_limit パラメータに対応します。
モーターに印加される最大電圧を定義します。
この値を大きくすると、利用可能なトルクが増加します。
driver.voltage_power_supply = 24V であるため、モーターは次のように動作します。
voltage_limit = 24 ➡️ 最大出力
voltage_limit = 12 ➡️ 半分の出力
voltage_limit = 6 ➡️ 4 分の 1 の出力
推奨値:
- M0: 6.0
- M1: 6.0
- M2: 24.0
velocity_limit
SimpleFOC の motor.velocity_limit パラメータに対応します。
許可されるモーターの最大速度を設定します。
この値を大きくすると、特に M2 の巻線速度を上げられます。
lpfTf
SimpleFOC の motor.LPF_velocity.Tf パラメータに対応します。
速度ローパスフィルターの時定数です。
PID パラメータの詳細については、SimpleFOC ドキュメントを参照してください。
モーター固有のパラメータ
以下のパラメータは各モーター (M0、M1、M2、M3) に固有で、モーターごとの巻線プロセスを設定するために使用します。
M0
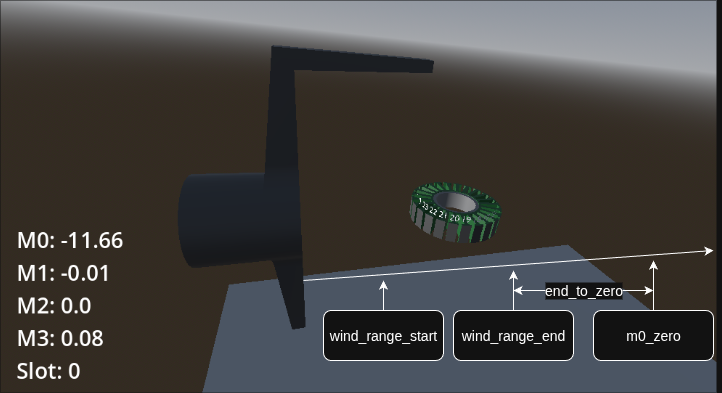
M0 はステーターの直線移動を制御するモーターです。
wind_range_end
アームがスロット端まで巻き進める位置です。
wind_range_start
アームがスロット根元から巻き始める位置です。
end_to_zero
M0 の wind_range_end と zero の距離です。
M1
M1 はステーターを回転させるモーターです。
zero
ステーターがステーターホルダーと完全に一致する M1 の位置です。
end_to_rotating_position
wind_range_end と M1 の回転位置の距離です。
M2
M2 はステーターにワイヤーを巻き付けるモーターです。
zero
アームが 12 時方向にあるときの M2 の位置です。
angle_to_prevent_collision
ステーターとワイヤーの衝突を防ぐ角度です。
M3
M3 はワイヤー張力を制御するモーターです。
pull_wire_torque
ワイヤーを引くために M3 が加えるトルクです。
wind_torque
巻線中に M3 が加えるトルクです。
winding
turns
1 スロットあたりの巻数です。デフォルトは 75 です。
starts_at
巻線を開始する最初のスロット番号です。デフォルトは 0 です。
winding_config
巻線構成文字列です。デフォルトは "AaAabBbBCcCcaAaABbBbcCcC" です。この文字列は 24n22p モーターの巻線順序を表します。
巻線構成の詳細は 巻線構成 を参照してください。
dont_move_m3
巻線中に M3 を動かすかどうかです。デフォルトは false です。