概述
Winder 是一款 BLDC 电机绕线机软件,旨在自动化无刷直流电机的绕线过程。
它使用Aotenjo One和Aotenjo Master来控制电机,提供平滑和精确的运动控制。

我为什么开始这个项目
当我的一个昂贵的云台电机由于断线而出现故障时,这个项目就开始了。 为了避免手工重新绕线,我制作了一台绕线机,让这项修复工作自动完成。 这次维修也成为了一个起点:我开始自行制造和销售云台电机,希望让高质量的云台电机更容易买到。
云台电机非常适合机器人项目。 它们在低速时平滑、精确且强大。
不过,云台电机价格较高,也不容易买到。 无人机的普及让无人机电机更容易购买,但这类电机主要面向高速运转,低速扭矩较小,直接用于机器人时往往不够合适。
主要区别在于绕组配置和线径。 通过调整绕组并重新绕线,可以将无人机电机改造成云台电机,以较低的成本拓展它们的用途。
这正是我们开发绕线机的目的:将无人机电机改造成符合项目需求的云台电机,为机器人制作提供价格更实惠的选择。
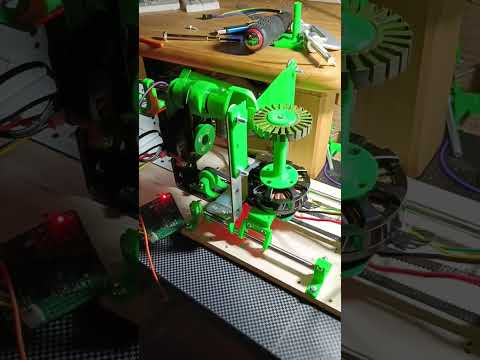
要更深入地了解推动这一举措的原因,请查看我的帖子:缺乏云台电机。
Winder 的用途
Winder 使绕线过程自动化,确保质量稳定并减少体力劳动。
Winder 非常适合:
- 新电机设计原型制作
- 定制电机小批量生产
- 修理损坏的电机
在下面的视频中,一位 YouTuber Aaed Musa 试图构建一个定制的机器人执行器。
正如您从视频中看到的4:40,手工绕制电机线圈需要大量时间和精力。
系统组成
Winder 由四个运动单元组成:
- M0:控制定子直线运动(闭环角度控制)。
- M1:旋转定子(闭环角度控制)。
- M2:将电线缠绕在定子上(闭环角度控制)。
- M3:调节线张力(使用电压闭环扭矩控制)。

所有电机均由 Aotenjo Master 控制,这是一个基于 STM32G431CBU6 微控制器的主控制器板。 它通过USB与上位机通信,并通过CAN总线控制电机。

常见问题解答
为什么不使用步进电机?
绕线机也可以使用步进电机。我们选择 BLDC 电机,是因为这类电机是我们的自有产品。 同时,我们也希望通过这个项目展示产品的实际应用。
为什么不开源硬件设计文件?
博文为什么开源硬件很难解释了原因。
是否销售组装好的整机?
目前不销售整机。我们提供设计文件、部分零部件套件、物料清单(BOM)和组装说明,由您自行完成组装。 有关此方法背后的理念的更多详细信息,请参阅博客文章: 为什么我们要建造一台 DIY 绕线机。